PG关注到,研华资源页6月22日介绍与Trossen Robotics的合作,正文日期标注6月23日。双方在芝加哥Automate 2026展示Solo AI Kit与采用Intel Core Ultra系列2的ASR-A502机器人控制器组合,围绕Physical AI开发流程开展演示。
研究和演示平台有助于团队建立可运行的起点。它能够展示若干部件如何协作,但进入实际使用环境以后,任务、负载与维护条件都会变得更具体,不能仅由一次展示推断所有机器人已经具备相同部署能力。
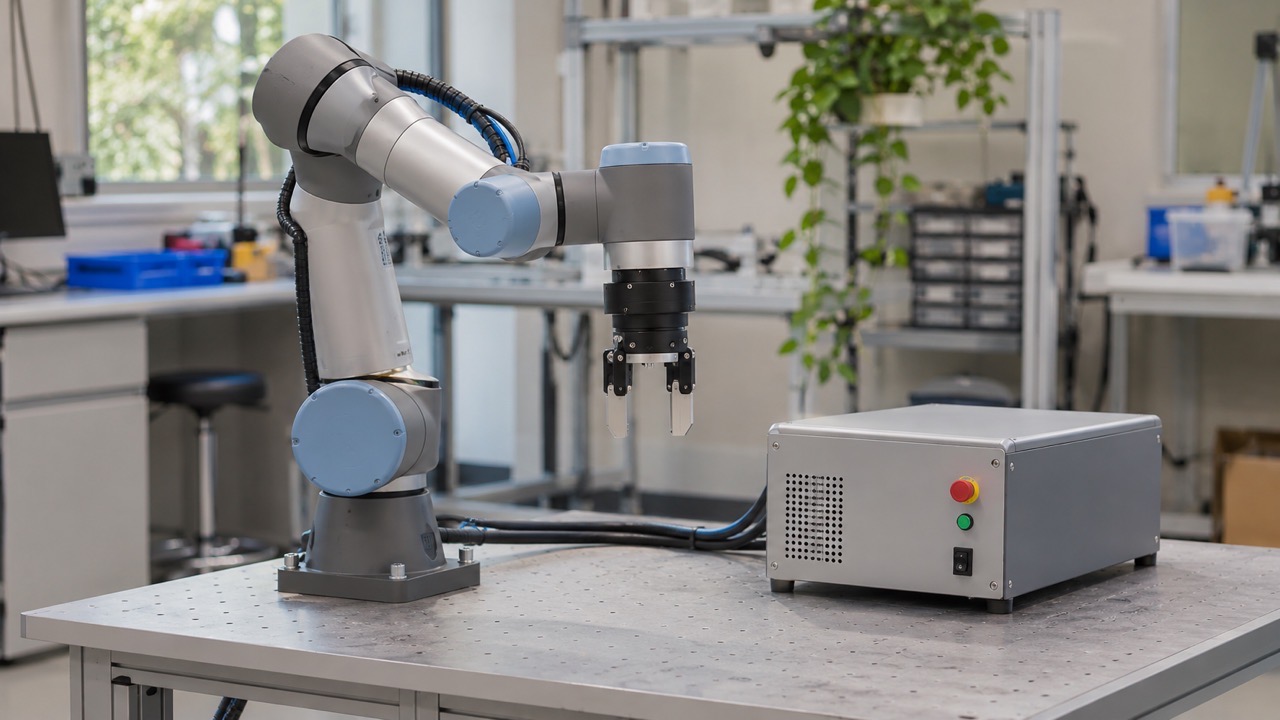
开放开发平台,帮助明确实验对象
Trossen提供面向开发者的机器人平台,研华提供边缘计算与控制基础。两者组合,让感知、模型和设备之间的连接可以围绕同一实验对象展开,减少每次探索都从分散硬件重新组织的工作。
从研究流程看,实验可重复很重要。相同任务若更换硬件或软件条件,结果可能难以比较。保留具体配置、模型和输入资料,有助于团队理解一次变化来自算法调整,还是来自运行环境差异。
开放和模块化也需要明确边界。组件能够被替换,为实验提供灵活性,但替换后的系统仍应重新核对连接和行为。开发平台提供选择,并不意味着每种组合都已获得同样验证。
训练、仿真与推理,面对不同资源条件
双方将训练、仿真和实时推理放在合作方向中。它们可以共享部分工具与数据,但属于不同计算阶段,对资源和时间的要求也不同。开发流程需要清楚说明,哪些工作发生在何处,以及结果如何进入下一阶段。
仿真能够帮助观察部分场景,实际设备则会面对真实传感器、机械和环境条件。两种观察可以互相补充,但不能把仿真中完成的任务直接写成现场已经验证的结果。
软件工具,把部件组织成开发流程
研华介绍Robotics Suite提供ROS 2节点、示例与图形工具等支持。预先整合的软件可以帮助团队建立基础数据路径,应用仍需决定采用哪些节点、怎样配置,以及如何处理不符合预期的输入。
对于机器人,感知输出还需要对应到后续任务。数据类型能够连接,只说明接口层面的一部分条件;坐标、时间与对象定义若不一致,系统仍可能无法按目标工作。因此,工具准备与任务验证应当共同推进。
演示之后,需要形成可以交接的资料
这份合作公告没有给出统一量化部署结果。较具体的后续观察,是团队能否将演示配置转化为可描述的开发条件,让其他开发者知道需要什么硬件、运行什么软件,以及测试覆盖哪些任务。
从项目协作看,问题复现资料同样重要。某个行为只有在特定输入或负载下出现时,记录相关条件,能够帮助硬件与软件团队围绕同一现象工作,减少各自依据不同环境讨论的情况。
如果计划把相同方案用于多个机器人,维护安排也会变化。不同设备可能采用不同传感器和任务组合,平台共用的部分与每台设备的差异,应被分别记录,才能让后续扩展保持可理解。
机器人开发还涉及不同专业之间的交接。机械、电子与软件团队对问题的描述方式可能不同,明确接口与配置可以提供共同依据。合作生态的价值,因而不仅是部件齐全,也在于是否帮助团队形成一致的开发对象。
从实验到应用,并不是简单增加设备数量。使用环境、运行时长和人员协作都会提出新的要求,开发组合能够降低一部分准备门槛,但仍需要项目用具体任务证明适用范围。
PG认为,研华与Trossen的展示为机器人开发提供了一种可组合起点。其后续价值应从实验复现、任务验证与配置交接来观察,让演示中的协作能够延续到更完整的工程流程。